Drone-data verwerken
Van drone-vlucht naar werkbare data
Welke keuzes een opdrachtgever vooraf moet maken om uit een drone-vlucht bestanden te krijgen die in het beheersysteem landen.
· 9 min leestijd
Orthofoto's in RD en NAP, point clouds die uw GIS opent, 3D-modellen en analyses die passen in uw beheer- en ontwerpproces. Wij vliegen niet zelf, dus u kiest vrij wie de inwinning doet. Eenmalig, of doorlopend voor elke vlucht die u aanlevert.
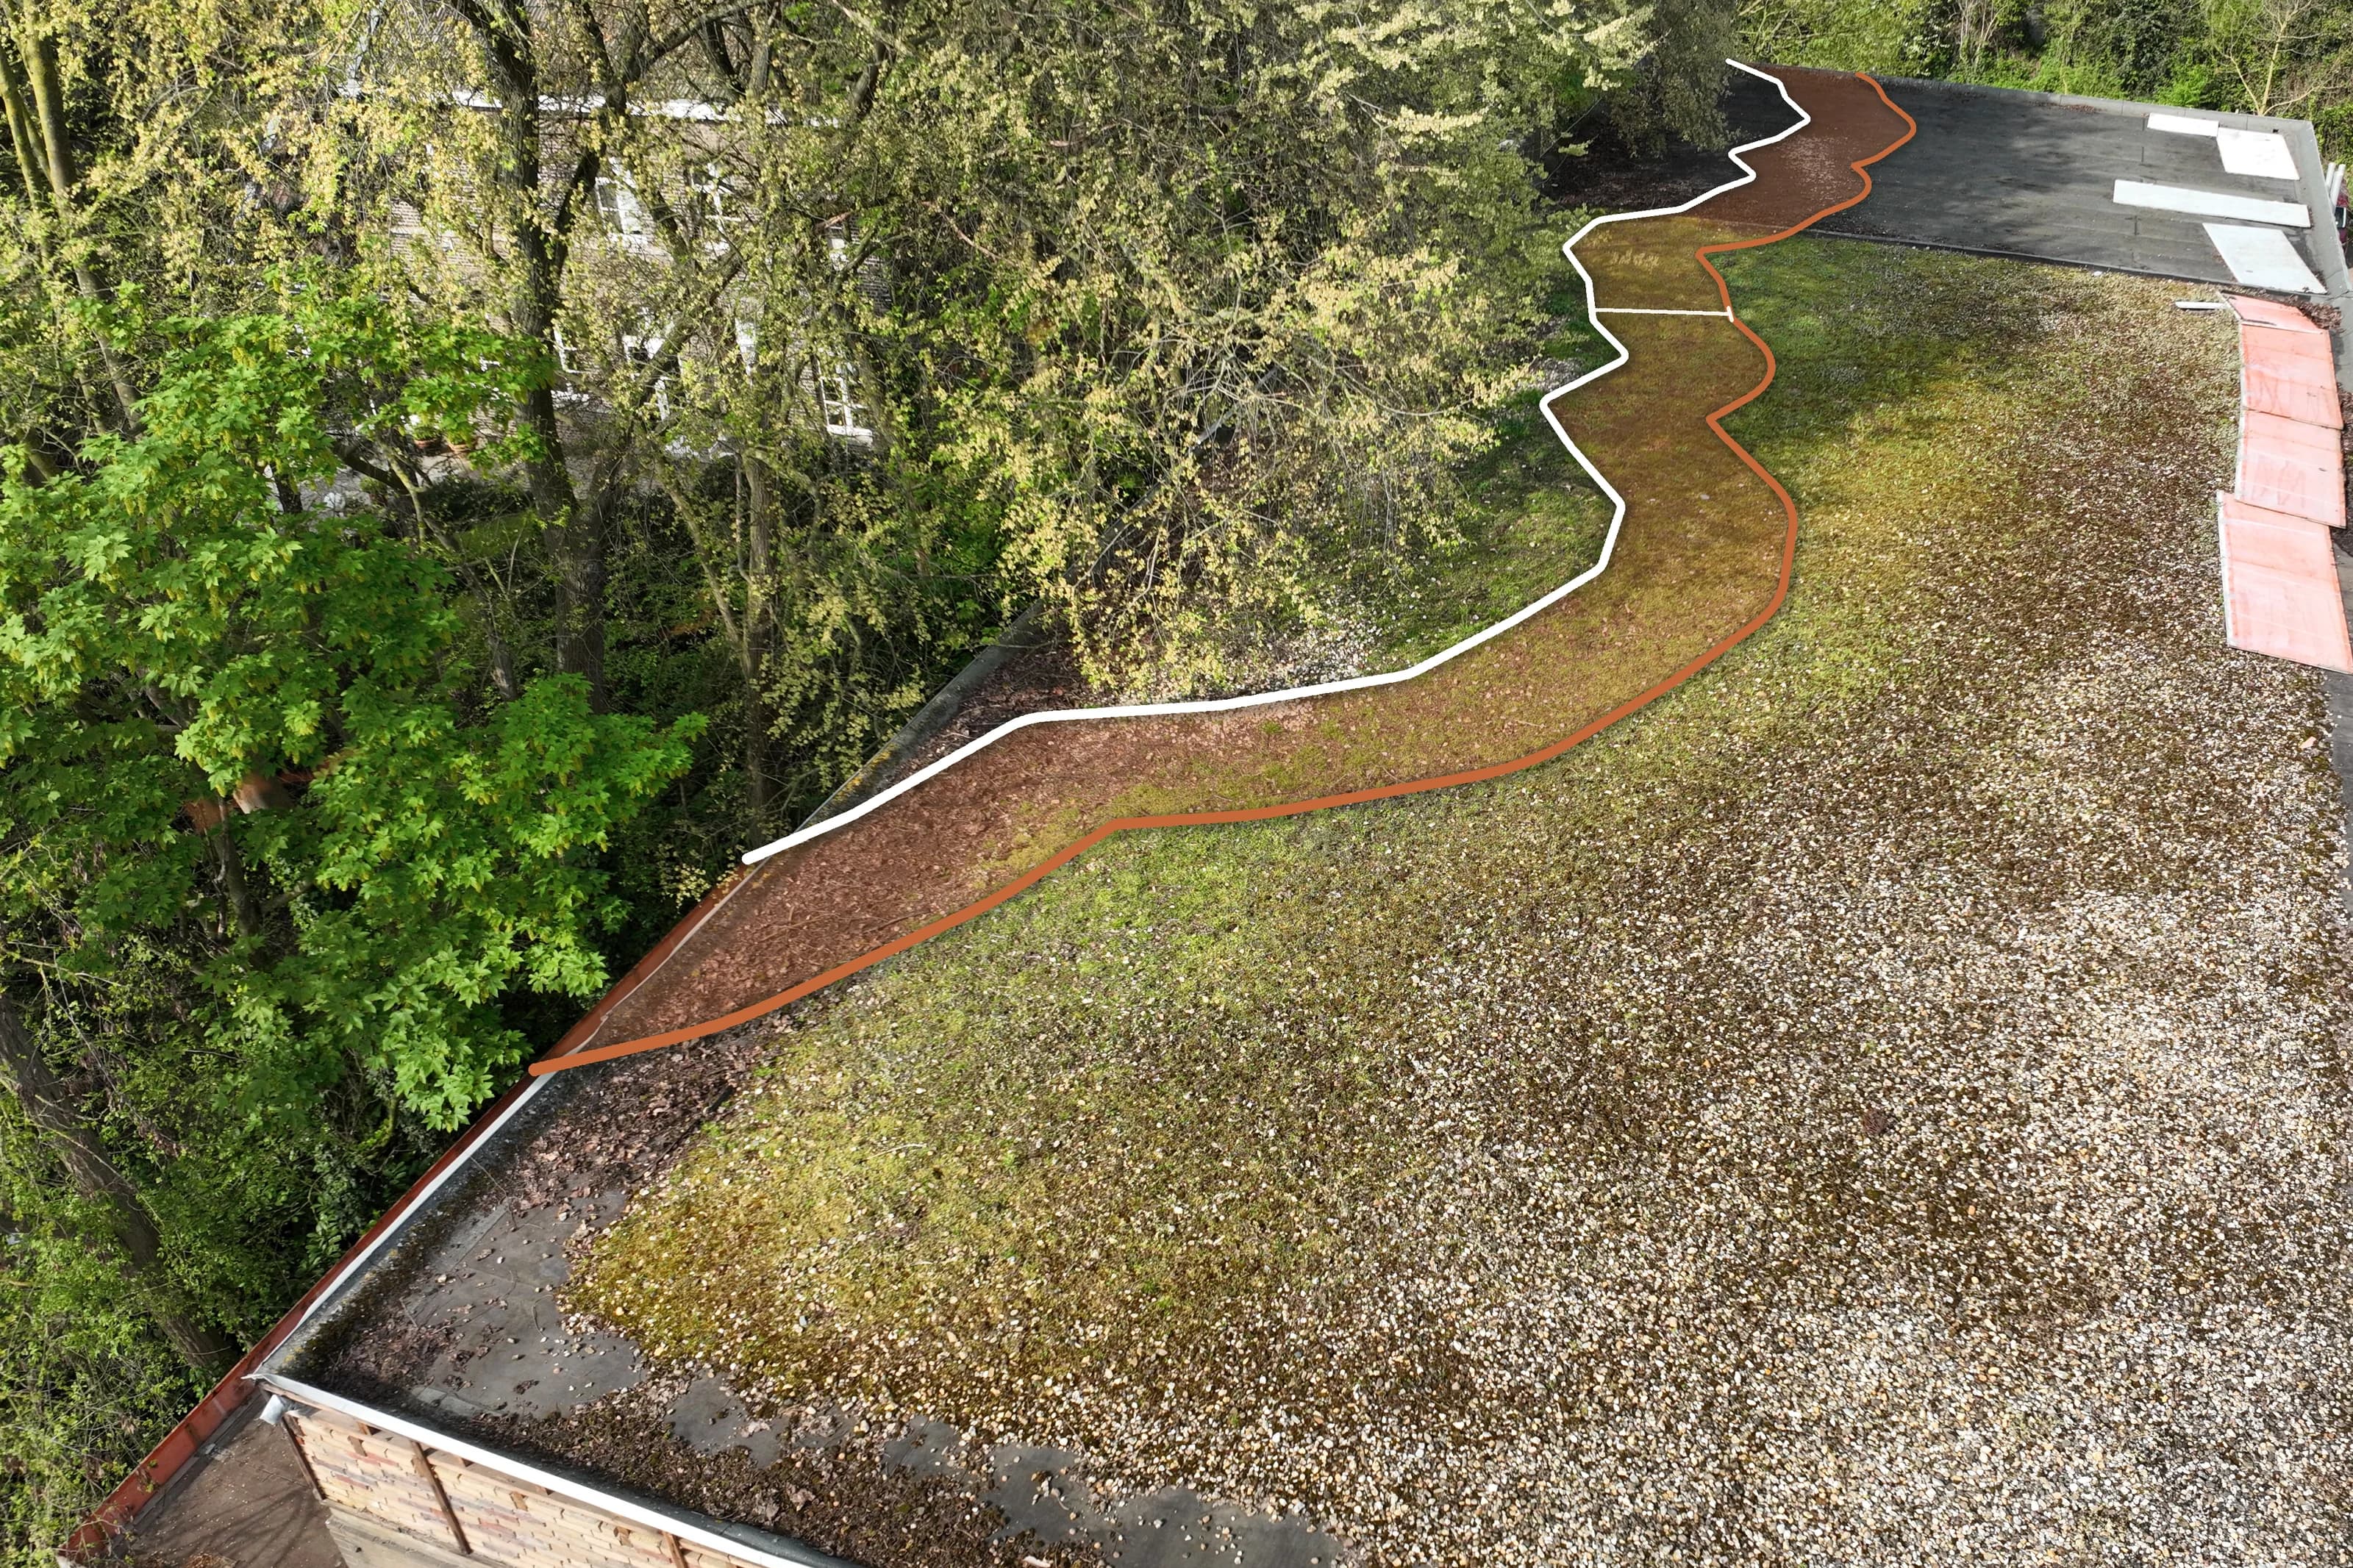
Wat u krijgt
Drone-inwinning omgezet naar orthofoto's, point clouds, 3D-modellen en bruikbare analyses, in RD en NAP.
OpleveringOrthofoto · Point cloud · GeoTIFF
Eén vlucht, twee lagen
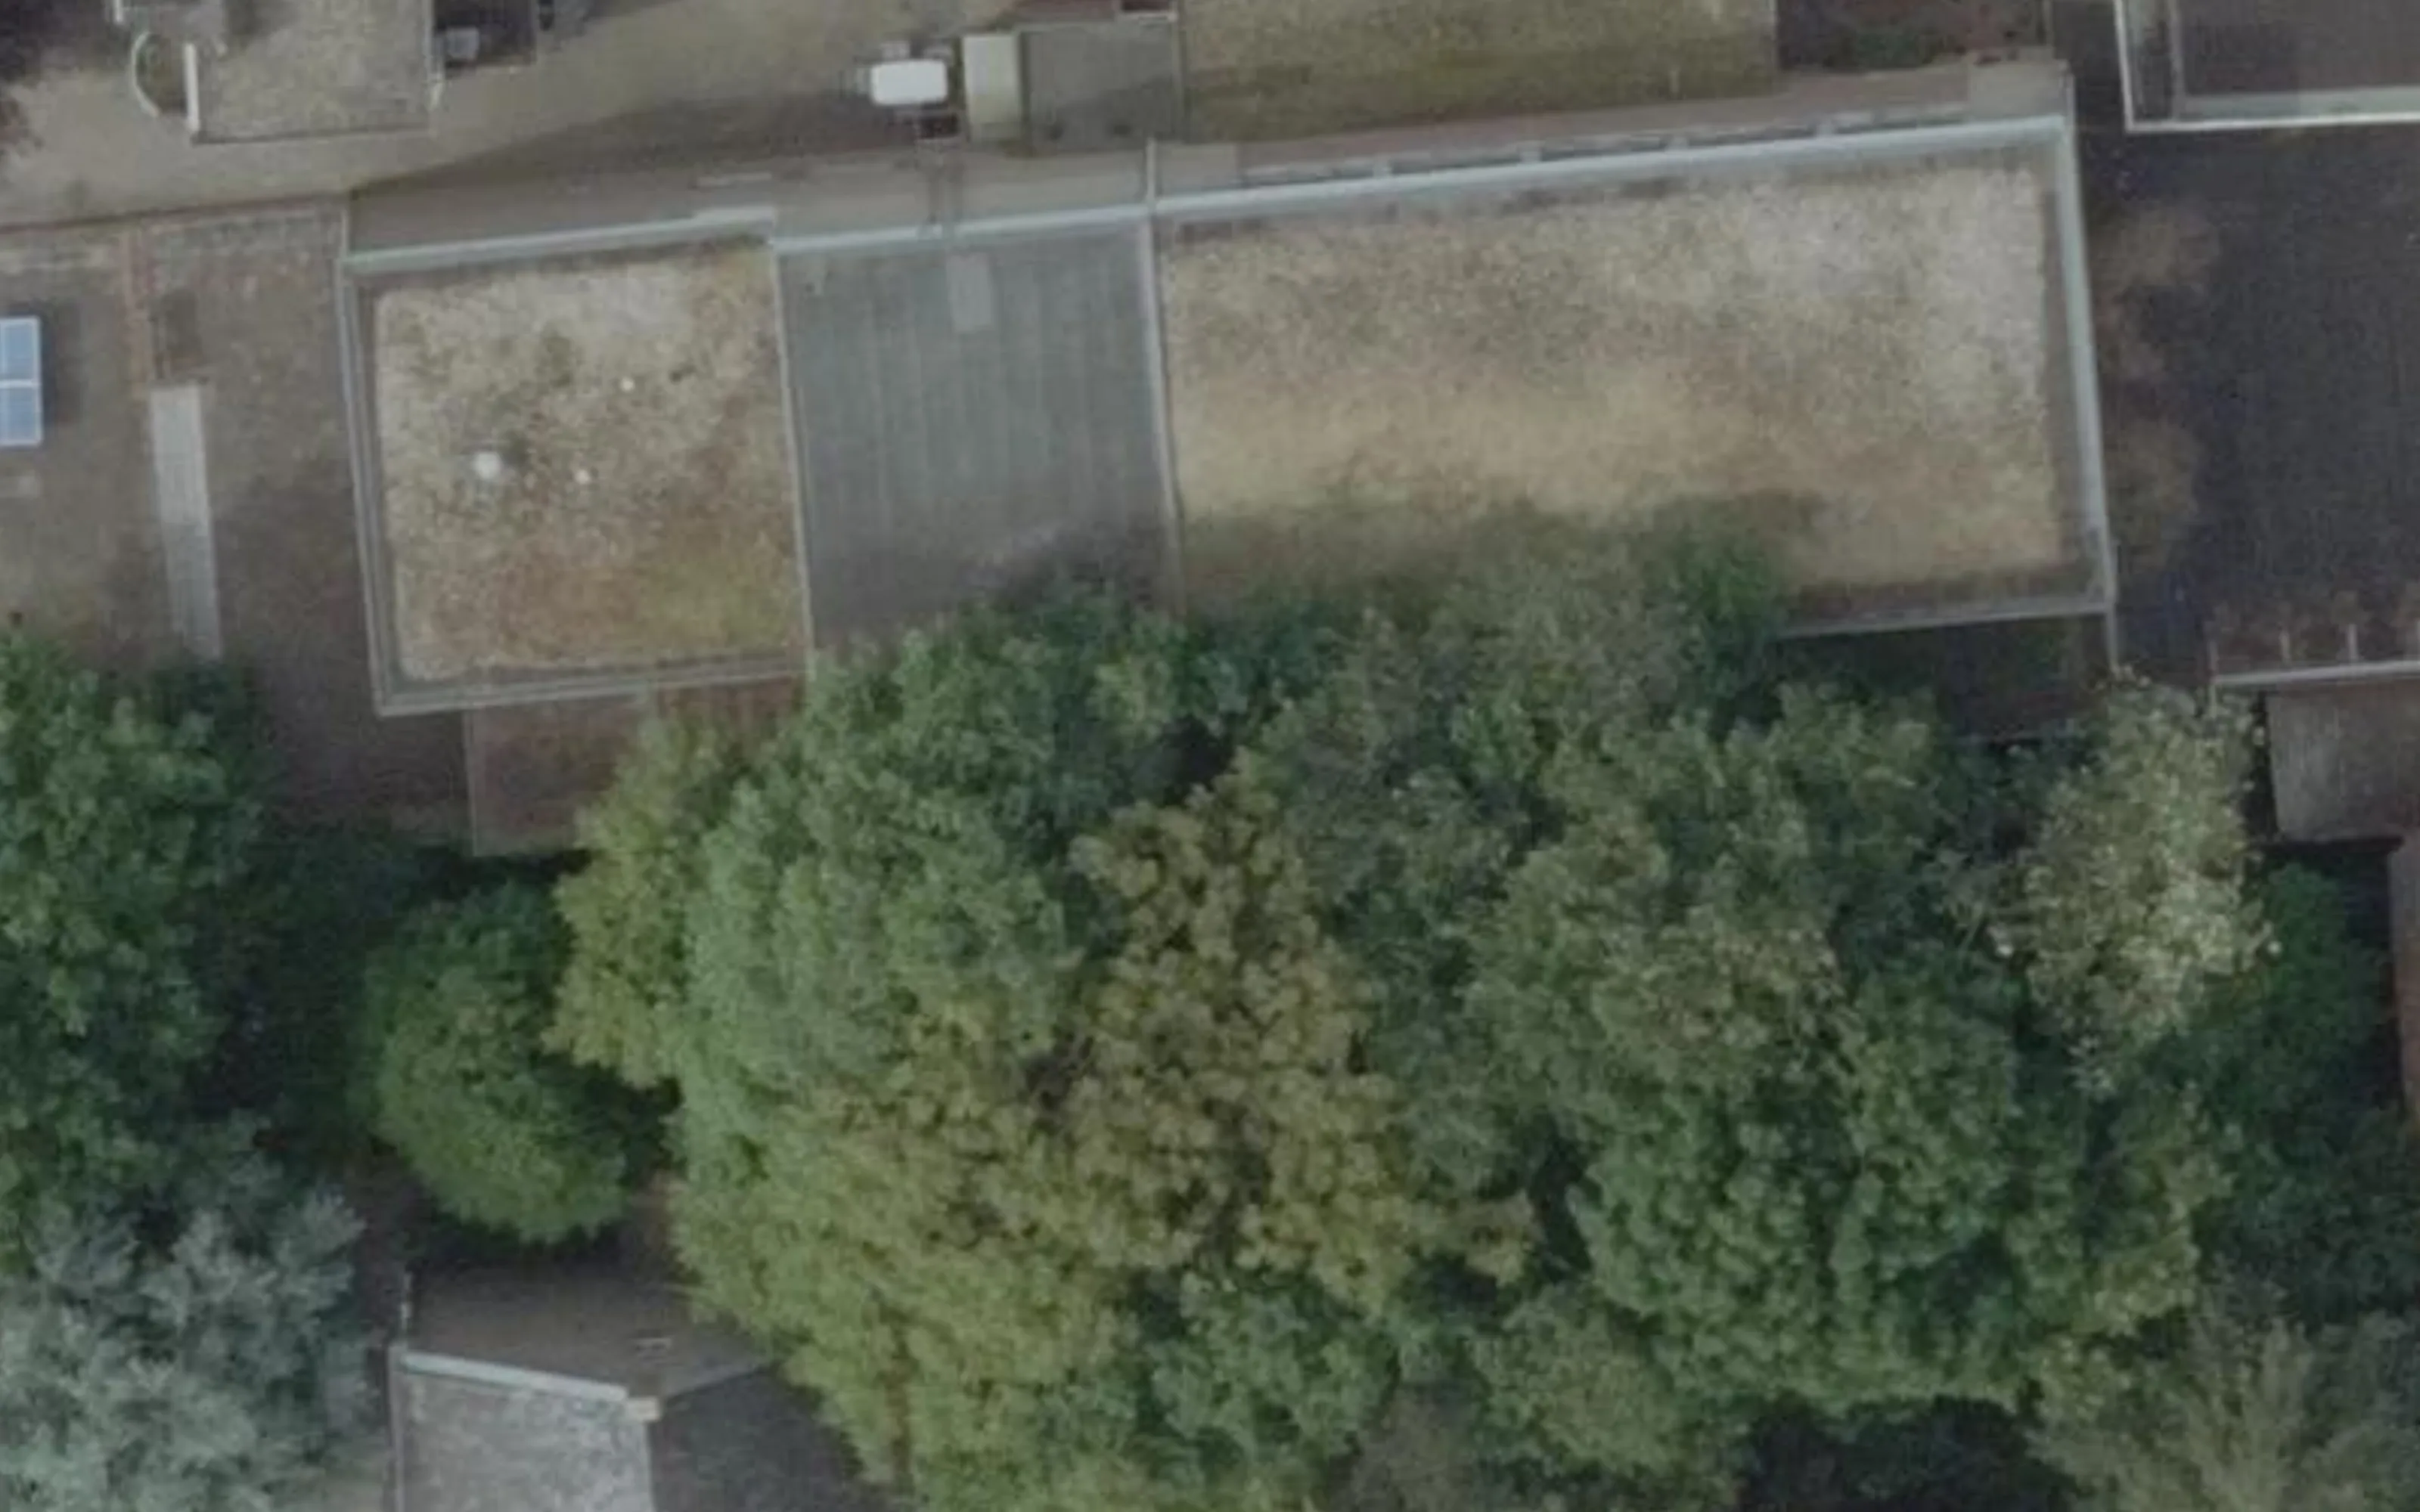
Links de orthofoto, rechts het hoogtemodel uit dezelfde dronebeelden. Hoe lichter de kleur, hoe hoger de kroon. De kroonprojectie en de kwetsbare boomzone liggen in beide op dezelfde plek. Sleep de schuif heen en weer.
Hoogte boven maaiveld
0 m10 m20 m29 m
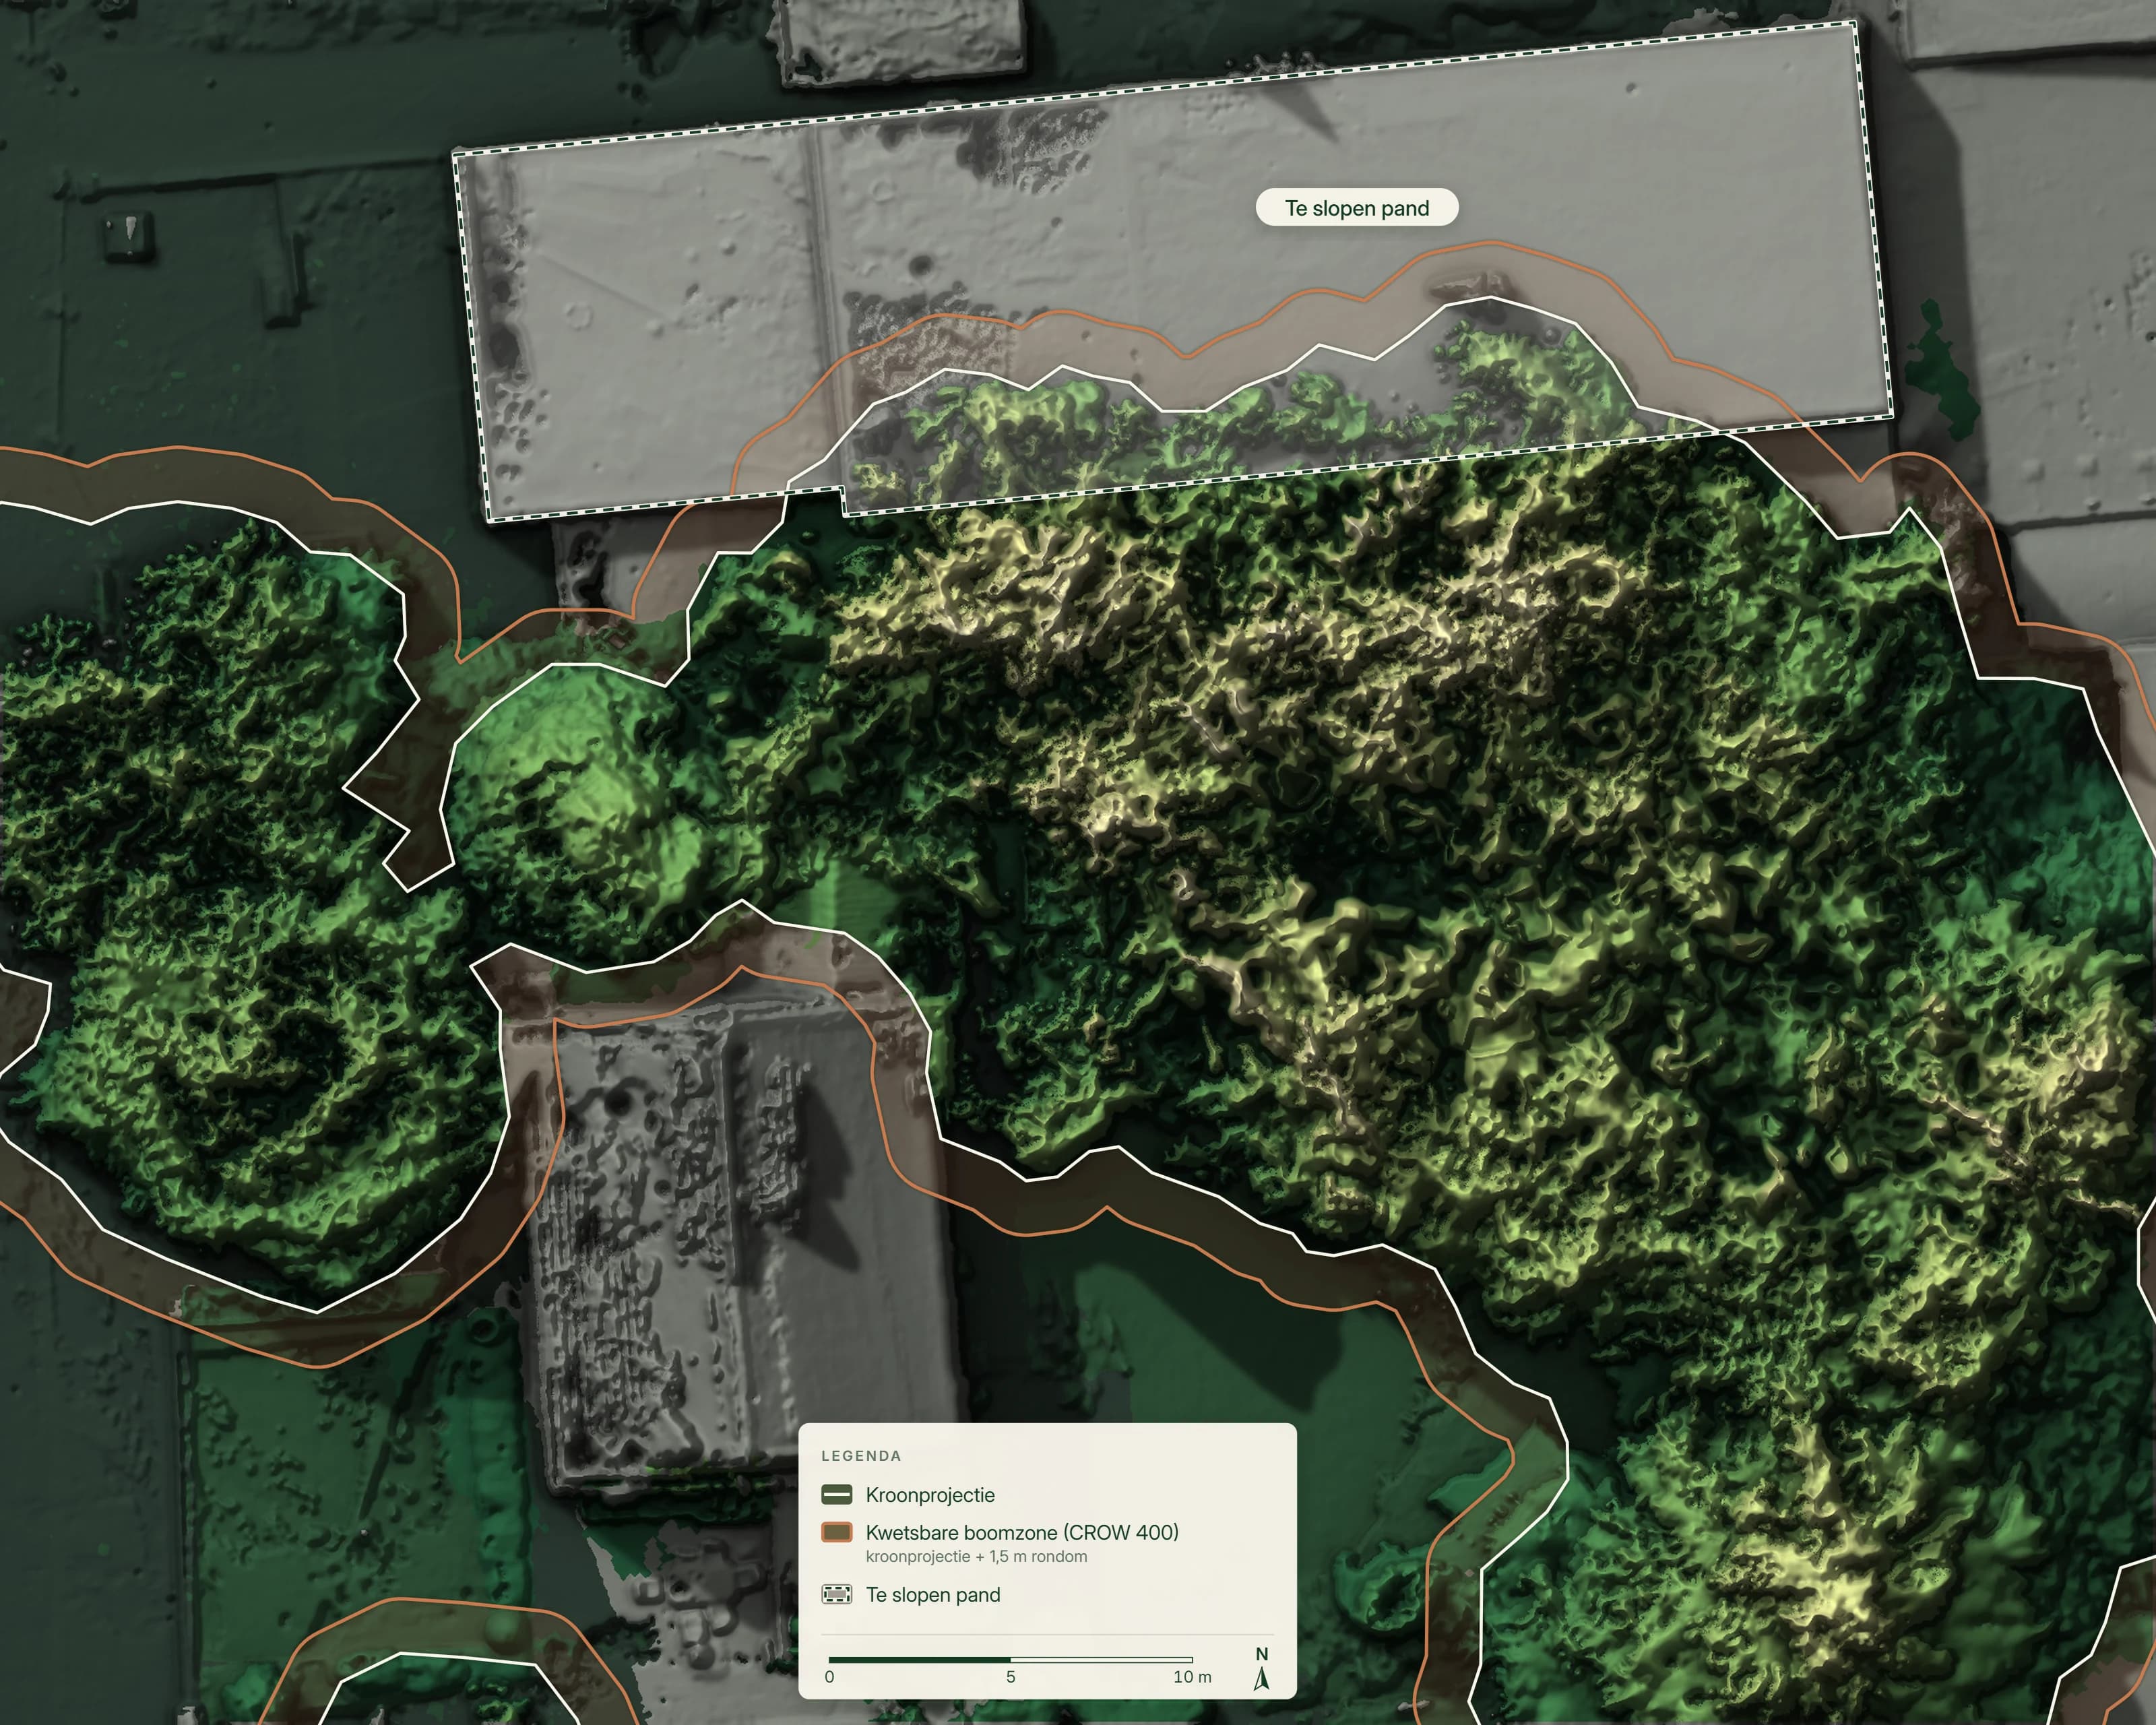
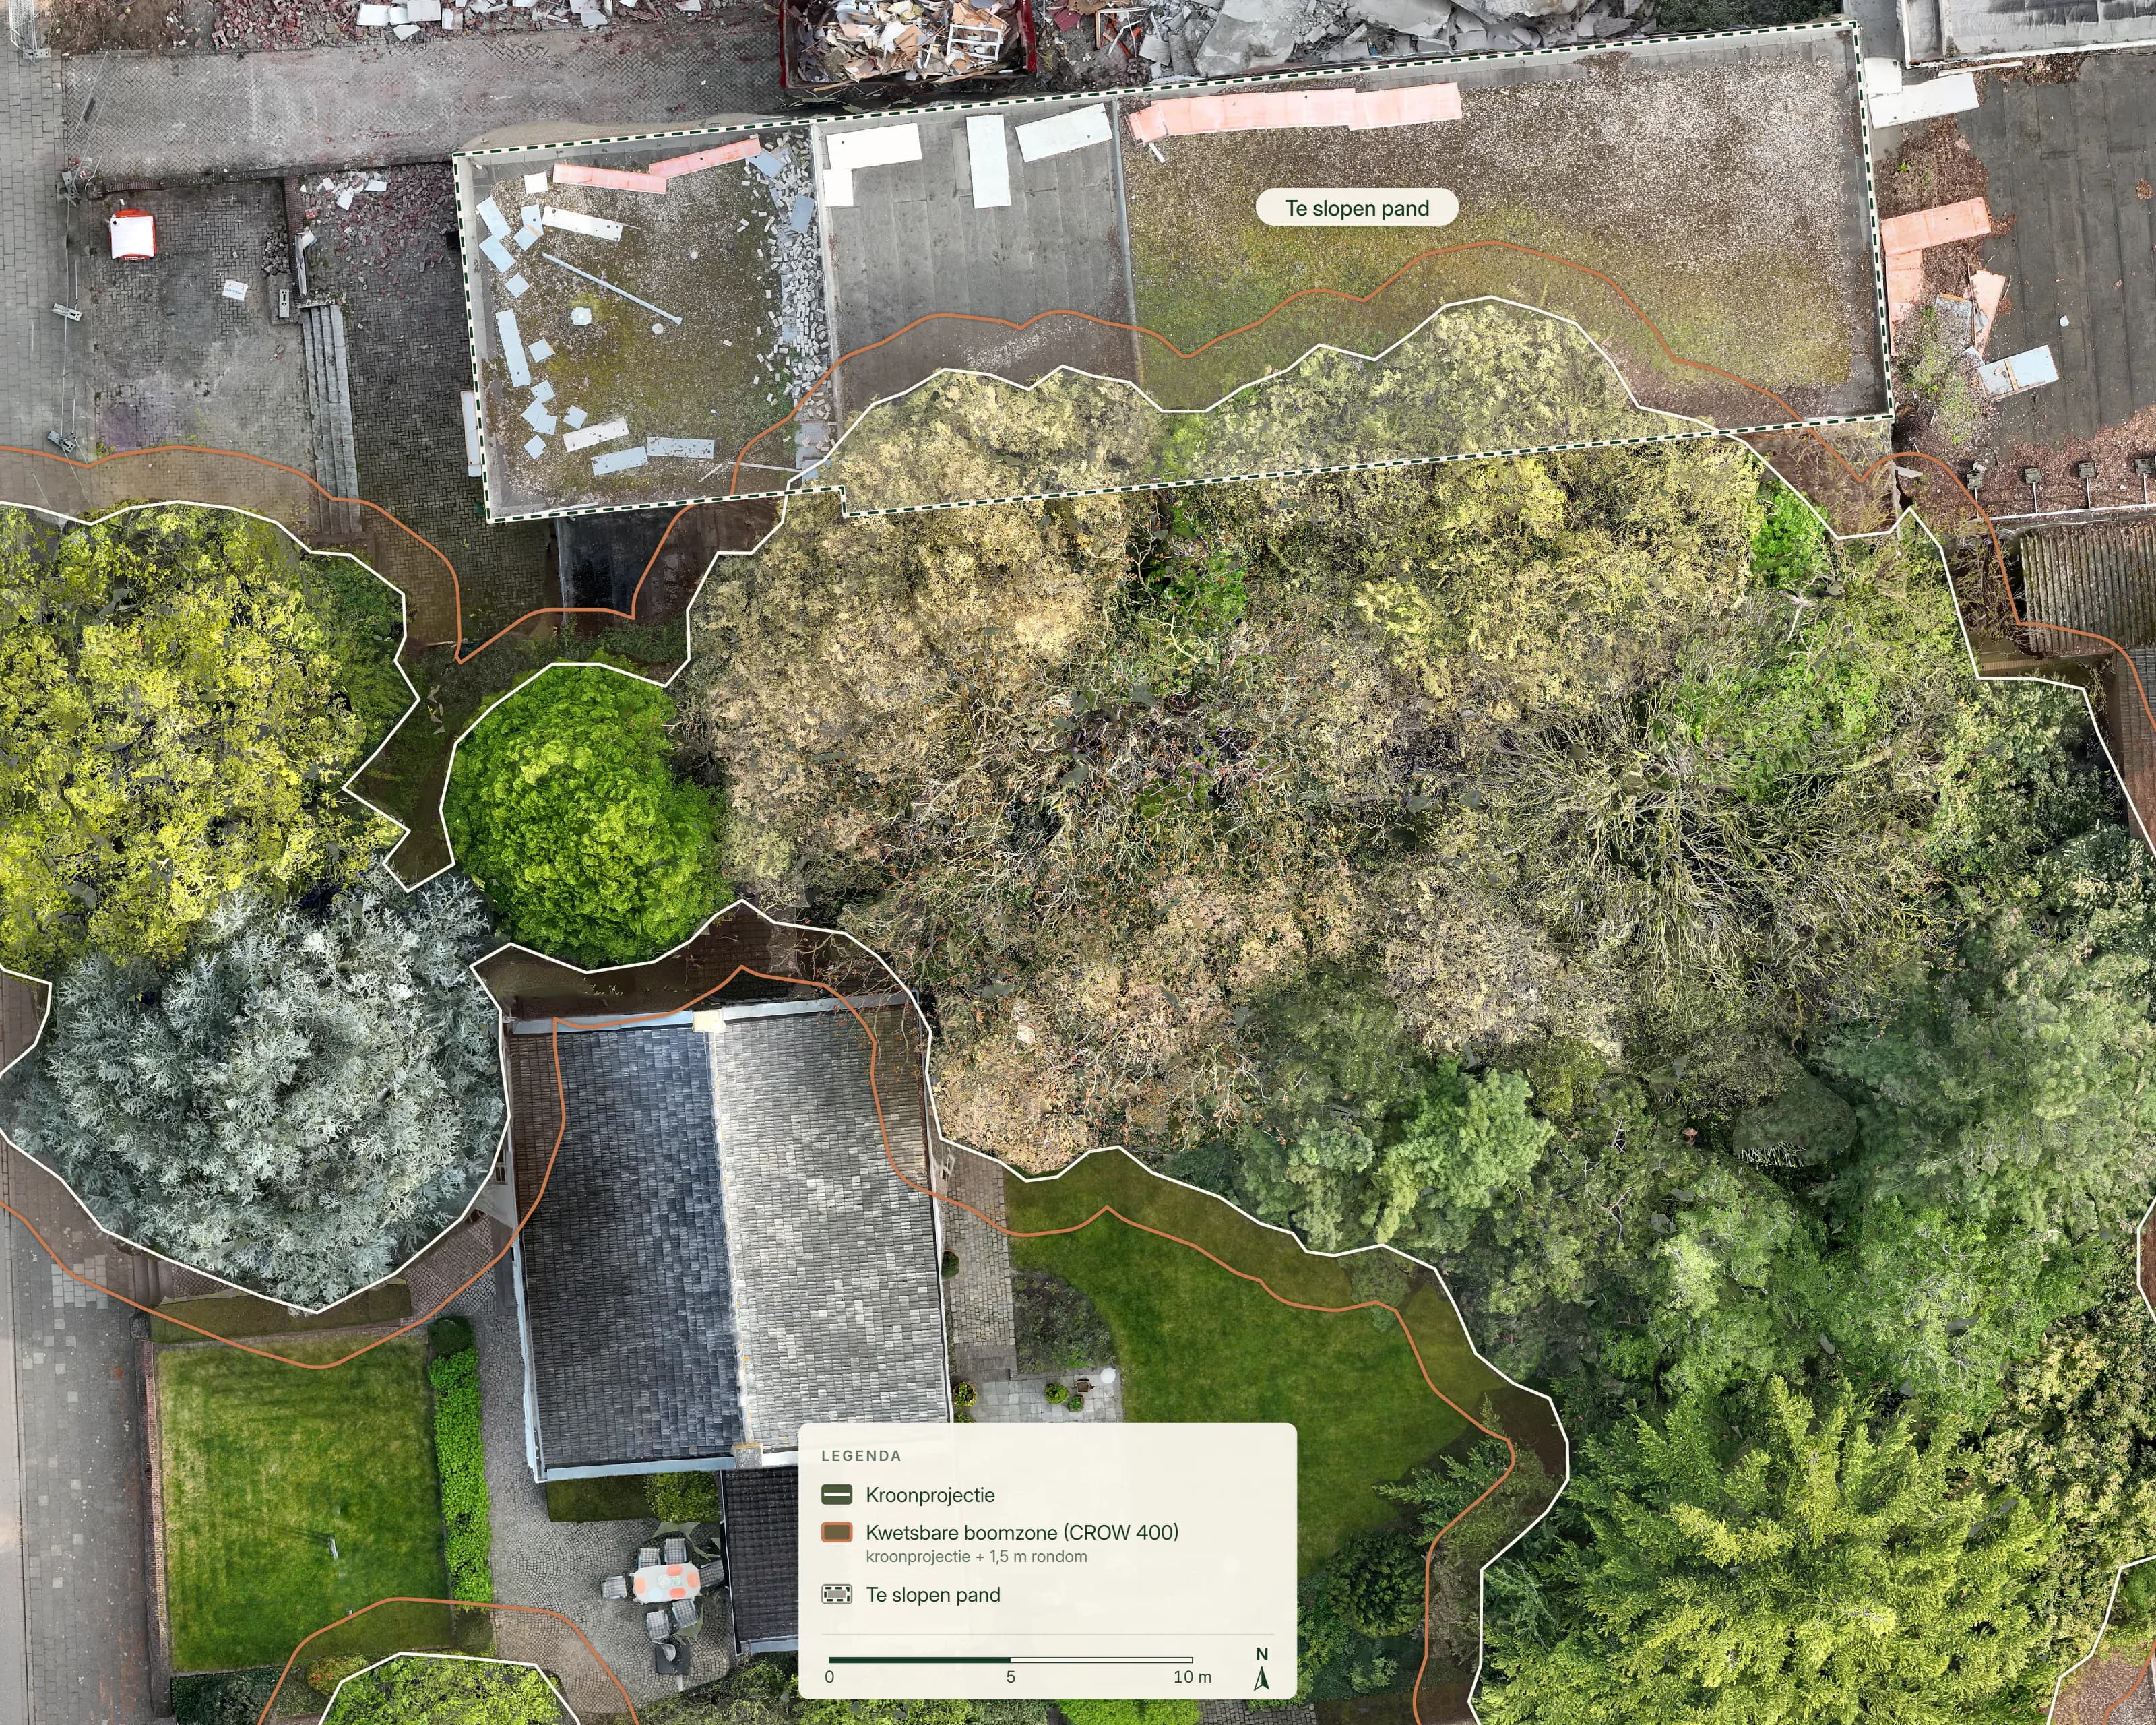
Echte uitvoer uit het project: orthofoto op 1,5 cm per pixel en het hoogtemodel uit de point cloud van dezelfde vlucht.
Aanpak
Hoe wij het opbouwen
Van pixel naar plaatje
Van ruwe foto's naar een orthofoto, een point cloud en een 3D-model, allemaal in RD en NAP: dezelfde vier stappen die elke vlucht bij ons doorloopt. Alle metadata blijft herleidbaar.
Een vlucht levert foto's, RAW-bestanden en sensordata op. Wij verwerken die tot orthofoto's, hoogtemodellen, point clouds en fotogrammetrische 3D-modellen, in de formaten en het coördinatenstelsel van uw GIS, beheersysteem of aannemer. Uitgangspunt is RD New (EPSG:28992) en NAP, andere stelsels op verzoek.
Voor beeldrijke registraties van verharding, gevels en kunstwerken werkt fotogrammetrie. Voor terrein onder begroeiing of strakke DTM's is LiDAR meestal beter. Wij verwerken beide en denken vooraf mee over de juiste methode, zodat u die kunt vastleggen in de afspraak met uw dronepiloot of landmeetbureau.
Een orthofoto of point cloud is vaak pas het begin. Wij berekenen volumes (grondverzet, depots), vergelijken twee vluchten over de tijd en signaleren mutaties ten opzichte van een eerdere registratie of de BGT. U krijgt het resultaat als kaart, cijfer of korte rapportage, afhankelijk van wie het leest.
Uit een point cloud halen we de lijnen, polygonen en hoogteprofielen die u nodig heeft: situatietekeningen, doorsnedes en as-builts in DWG of DXF, of geolagen in GeoPackage, GeoTIFF, LAS, LAZ, OBJ en IFC. Lagen en attributen volgen uw tekenstandaard of, waar dat past, IMBOR.
Een onbekende GSD, ontbrekende grondcontrolepunten of een afwijking tussen ellipsoïdische hoogte en NAP is een probleem dat later opduikt. Wij toetsen elke inwinning aan controlepunten, leveren een nauwkeurigheidsrapport mee en zeggen eerlijk wat de data wel en niet kan dragen. Geen mooie viewer op een wankele basis.
In de praktijk
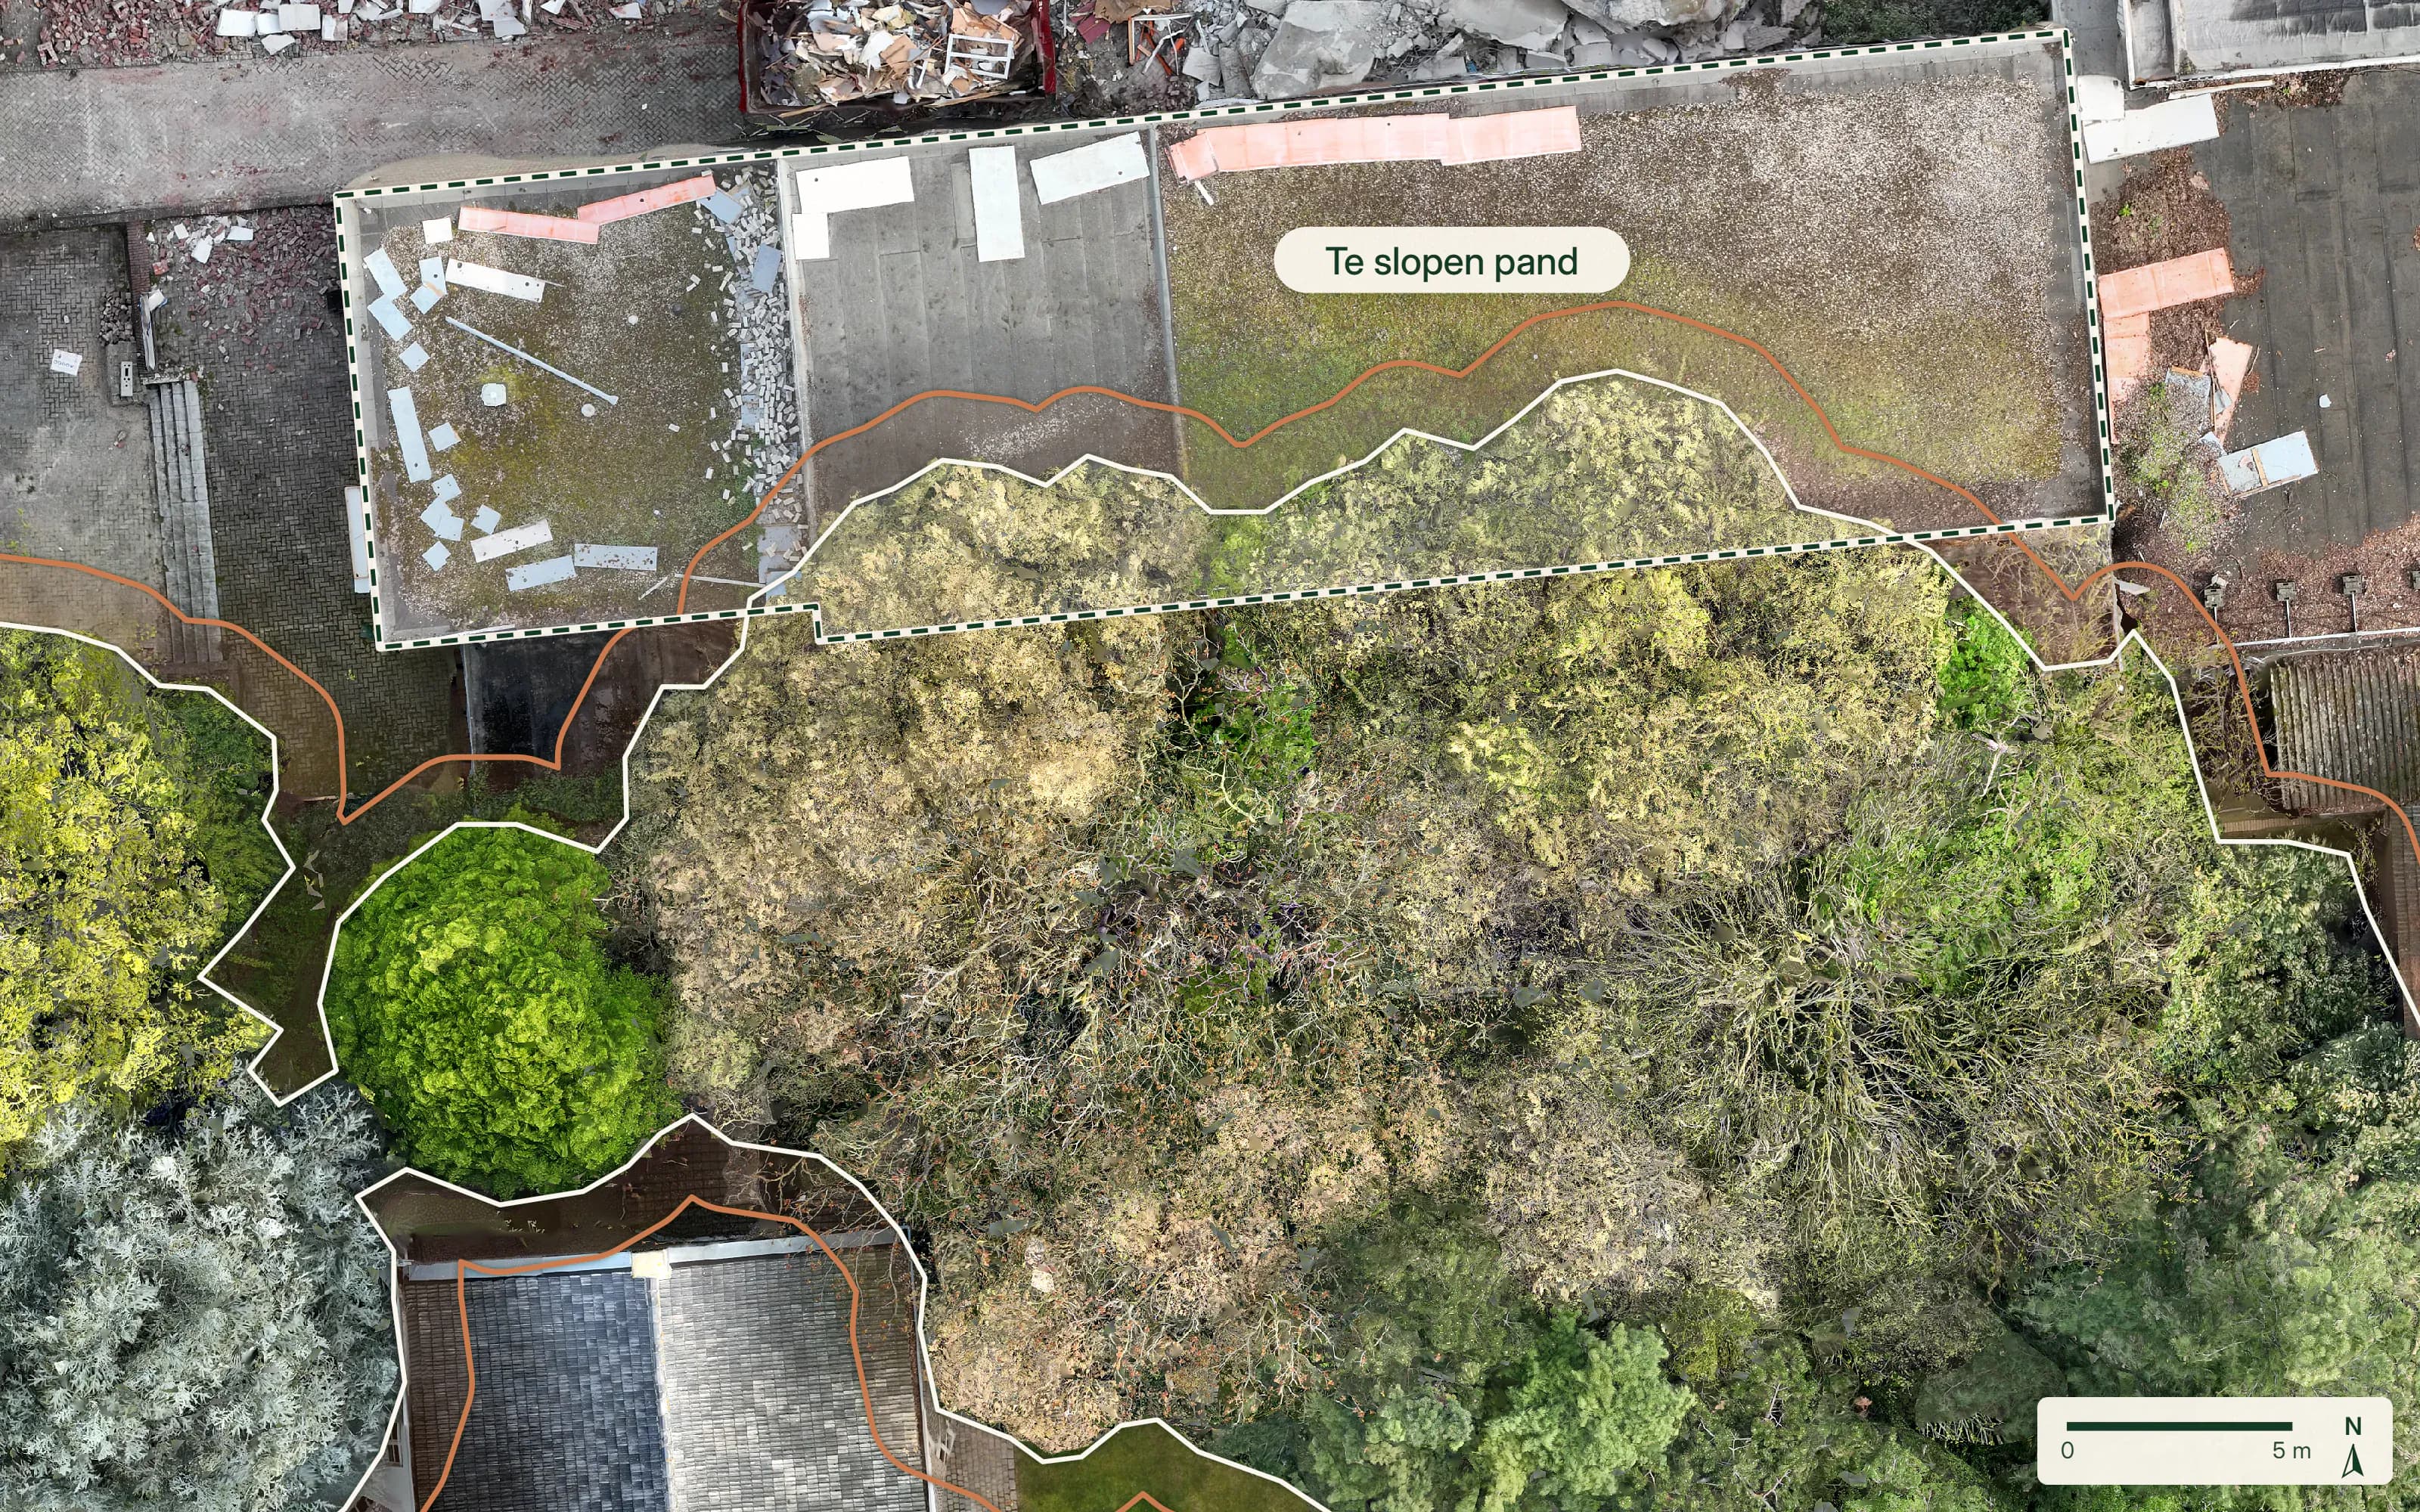
Boomverzorgingsbedrijf, voor een Limburgse gemeente, 2026
Voor de sloop van een pand naast 27 bomen verwerkten we de dronebeelden tot een orthofoto en een 3D-model, met de hoogte van elke boom, de kroonprojectie en de kwetsbare boomzone op de kaart. Twee dagen na de inspectie lag er een rapport van 62 pagina's.
Meer projecten met dit werk
Vragen
Nee. Wij verwerken de inwinning die u of een door u ingehuurd bureau uitvoert. We hebben geen eigen vluchten, geen vergunningen en geen voorkeur voor een specifiek droneplatform, dus u kiest uw dronepiloot vrij.
We kiezen de software bij het vraagstuk: soms Metashape, soms RealityCapture, Pix4D of een open-sourceverwerking. U koopt via ons geen Pix4D- of DroneDeploy-abonnement en zit niet vast aan de software die wij intern gebruiken.
Beide kan. Het best werkt een aanlevering met de originele foto's, vluchtmetadata (positielogs, RTK-fixen waar beschikbaar) en liefst de coördinaten van de grondcontrolepunten. Heeft u alleen een half afgerond Pix4D- of Metashape-project, dan nemen we dat over en verwerken we opnieuw of vanaf het laatste stabiele punt.
Dat kan, maar de absolute nauwkeurigheid is dan beperkt tot wat de vluchtcontroller zelf logde, meestal in de orde van meters. We zeggen vooraf wat de data dan wel en niet kan dragen, en of aanvullende referentiemetingen op de grond volstaan om de inwinning zonder nieuwe vlucht bruikbaar te maken.
Standaard wel. We projecteren horizontaal naar EPSG:28992 en zetten ellipsoïdische hoogtes via een geoïdemodel om naar NAP. Andere stelsels (ETRS89, lokale projectstelsels) op verzoek.
Ja. Werkt de afnemer met IMBOR, dan koppelen we attributen en objecttypen daaraan. Heeft u een eigen domeinmodel of een specifieke import voor uw beheersysteem, dan leveren we in die structuur. Uitgangspunt is wat de afnemer kan inlezen, niet wat onze software het makkelijkst exporteert.
Voor een afgebakend vraagstuk, zoals een corridor of een serie kunstwerken, doorgaans in één tot vier weken, afhankelijk van datavolume en gevraagde analyses. Spoed in overleg, bijvoorbeeld rond een raadsbehandeling of de start van een aannemer.
Ja, dat wordt veel gevraagd: voortgang van grondverzet, schadeprogressie aan een kunstwerk, mutaties in een areaal. We brengen beide vluchten in hetzelfde stelsel, controleren de overlap en leveren een verschilkaart of verschilvolume met de onzekerheid erbij.
Kennis
Drone-data verwerken
Welke keuzes een opdrachtgever vooraf moet maken om uit een drone-vlucht bestanden te krijgen die in het beheersysteem landen.
· 9 min leestijd
Volgende stap
Volgende in de keten
Stap 2 · Op orde brengen
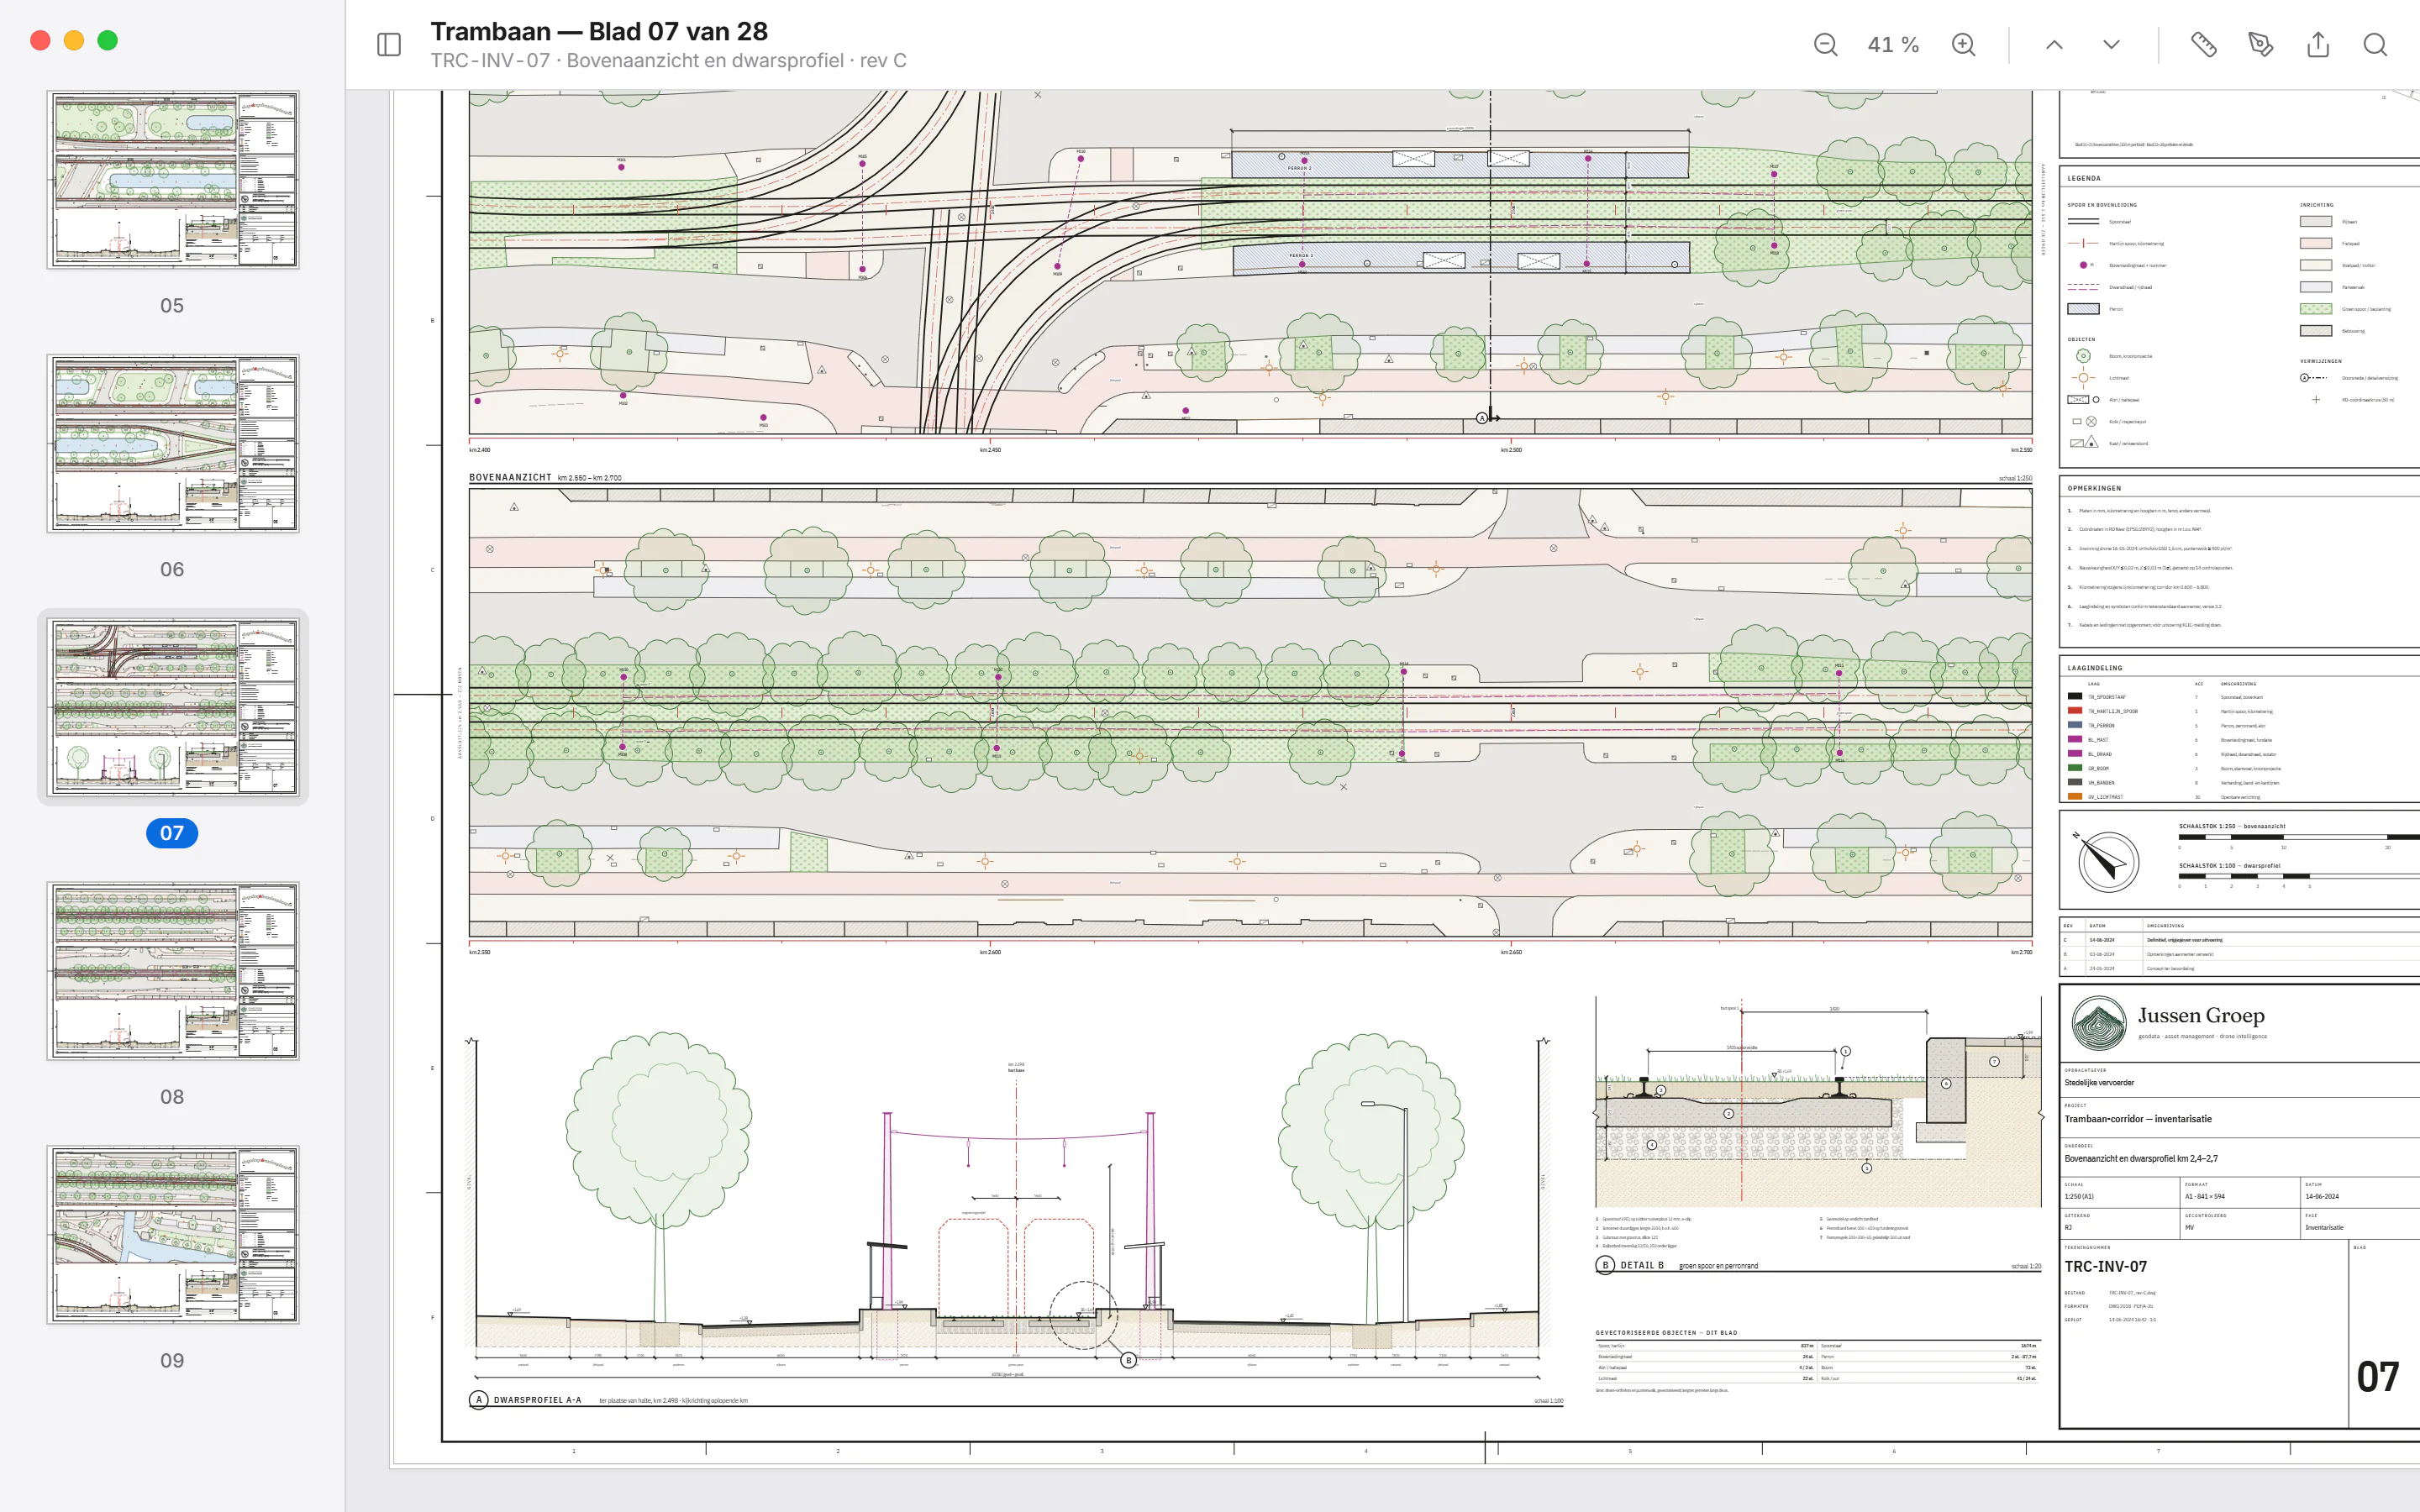
CAD-tekeningen uit drone-data
Nette CAD-tekeningen rechtstreeks uit point clouds en orthofoto's, zonder aparte landmeetronde.
Ook verwant
Een dataset die niet aansluit, een vlucht waarvan alleen ruwe foto's liggen, een werkproces dat nog in Excel draait? Stel uw vraag, stuur een mail of kom langs op Eurode-Park. Binnen één werkdag hoort u van ons.